Chinese
 English
 français
 Deutsch
 italiano
 español
 português
 Nederlands
 한국의


- ホーム
- >
カテゴリ
熱いプロダクト
特許 CN215451488U - 3軸電解液注入・封口機
Sep 24,2026位置センサーが電池の位置を特定し、モーター駆動の3つのボールねじ軸が注液パイプを移動させて3方向に注液と封口を行います。手動供給や手動プレスは不要です。
完全な仕様書および図面: Google Patents の CN215451488U
封口はリチウム電池が受ける最終工程の1つですが、従来技術では低速な方法で行われていました。作業員が各セルを手作業でプレス機に供給し、スタンプ動作で封口していました。CN215451488Uの明細書では、封口工程をリチウム電池生産における重要なリンクと呼び、手動供給と手作業によるプレスというルートをボトルネックとして特定しています — 封口効率が低かったのです。
本特許は、位置決め自体を行う装置でこれに応えます。センサーが作業台上のセルを検出し、3台の電動モーターが3本のリードスクリューを駆動して注液パイプをセルの上に移動させ、注液と封口を行います。位置決め、注液、封口という一連の搬送サイクル全体が、作業員の手作業に依存しなくなります。
特許情報
| 発行番号 | CN215451488U |
| 出願番号 | CN202122096808.2U |
| 名称(原文) | 一种电池生产用封口装置 (3-Axis Electrolyte Filling & Sealing Machine) |
| 発明者 | Huang Zhengyao (Dany Huang);Chen Lucai (Tobey Chen) |
| 現在の譲受人 | XIAMEN TOB NEW ENERGY TECHNOLOGY Co., Ltd. - TOB NEW ENERGY の登記法人 |
| 出願日 | 2021年9月1日 |
| 登録日 | 2022年1月7日 |
| 文献種別 | 実用新案(種別コード U) |
| 法的状態 | 有効 |
| 予想満了日 | 2031年9月1日 |
| 図面 | 7 点の図面 |
| 公式記録 | Google Patents の CN215451488U |
本特許が解決する生産上の課題
手動シーリングは低速で労働集約的である。既存のプロセスでは、バッテリーは手作業で供給され、スタンプ動作によってシールされます。各セルはシーリングステーションに個別に位置合わせする必要があり、オペレーターがすべてのサイクルに関与します。リチウムバッテリーラインの最終工程において、この手作業のリズムがライン全体の生産能力の上限を決定してしまいます。
充填とシーリングには3次元的な精度が求められる。セルに注入およびシールを行うには、注入パイプが正しい方向、正しい高さでセル開口部の上に到達しなければなりません。固定式の単一ステーションツールでは、セルの種類やステーションのレイアウトが変更された際に迅速な調整ができません。
この実用新案は両方の課題に対処します。セルの位置を検知し、3つの直交軸に沿って注入パイプを駆動することで、手動の位置合わせなしで充填・シーリングヘッドを配置できるようにします。
機構の仕組み
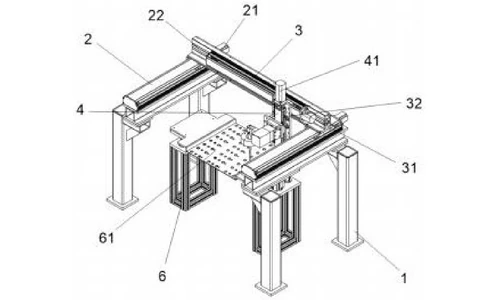
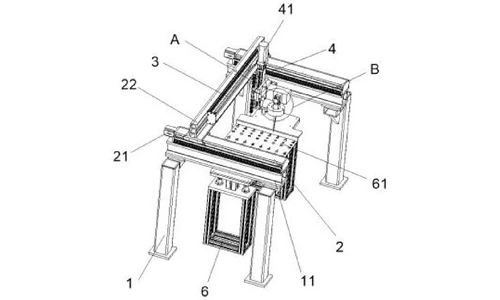
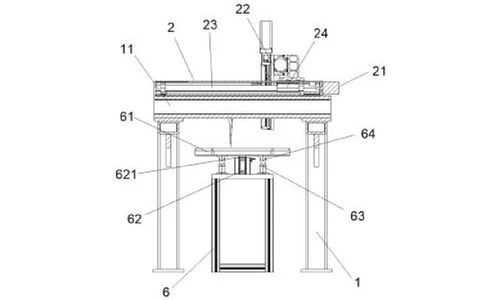
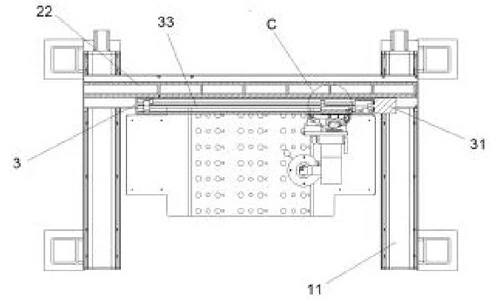
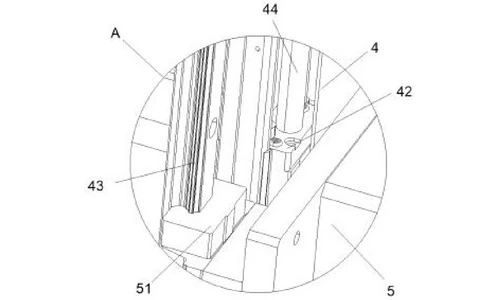
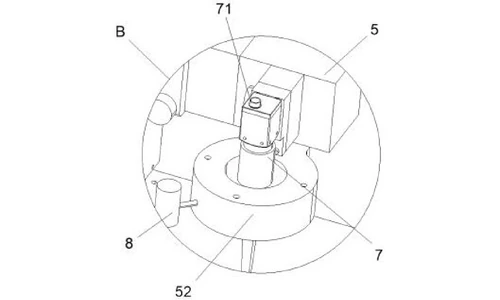
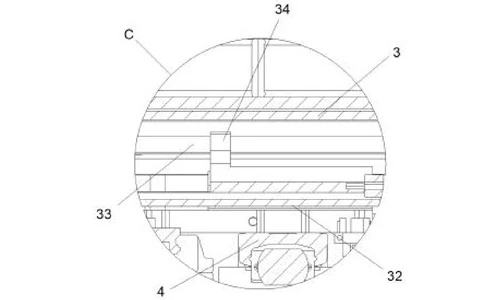
この機械は、作業プレート上の連続するクロスビームに積み重ねられた3つの電気モーターと3つのリードスクリューによって、3つのリニア軸を構成しています。図1~4は機械全体の2つの斜視図と2つの断面図を示しており、図5~7はA、B、Cで示された拡大詳細図です。
積層された 3 つのモーター・送りねじ軸
フレームはその上端の各側に第 1 連結プレートを保持し、第 1 クロスビームが 2 つのプレート間に架け渡されています。第 1 モーター(第 1 クロスビームの後部にある)が第 1 送りねじを回転させ、噛み合う第 1 連結ブロックがその上を移動して、第 2 クロスビームを前後方向に搬送します。第 2 モーター(第 2 クロスビームの右端にある)が第 2 送りねじを回転させ、第 3 クロスビームを左右方向に移動させます。第 3 モーター(第 3 クロスビームの上部にある)が第 3 送りねじを回転させ、その連結ブロックが連結フレームを以下に移動させます:上下方向。3台のモーターはすべて、外部電源および外部コントローラーに電気的に接続されています。
位置センサー付き充填ヘッド
接続フレームは、その前端に注入パイプを保持しています。パイプの上端には注入ポート(シーリング液チューブが接続される場所)があり、外端には制限リングがあり、接続フレームの左下に配置されています。位置センサーが制限リングの後ろに取り付けられています。バッテリーが作業プレートのクランプ穴に配置されると、センサーがセルを認識してコントローラーに信号を送り、その信号によって位置決めシーケンスが開始されます。
電動シリンダー昇降装置付き作業プレート
注入パイプの下には支持フレームがあり、その上に作業プレートが載っています。支持フレーム上の電動シリンダーが伸縮ロッドを駆動し、その上端が作業プレートの下面に取り付けられているため、プレートを昇降させて積み込みや積み下ろしを行うことができます。プレート下面の接続パイプにはスプリングロッドが収められており、その下端は支持フレーム上に載っています。スプリングロッドは接続パイプとしまりばめの関係にあるため、プレートは傾くことなくスムーズに上下に移動します。
ガイド付きキャリッジおよびフレーム補強
接続フレームは、左後部にスライドブロックも保持しており、これが3番目のクロスビームに取り付けられたスライドレール上を走行することで、上下キャリッジを安定させています。フレームの下部は、最初の接続プレートにボルトで固定され、各コーナーアングルにある三角形のプレートによって補強されています。
公開された作業シーケンス:オペレーターが注入ポートをシーリング液チューブに接続し、機械の電源を入れます。バッテリーがクランプ穴に配置されると、位置センサーがセルを識別してコントローラーに信号を送ります。コントローラーは、第1モーター(前後)、第2モーター(左右)、第3モーター(上下)を順番に作動させ、接続フレームが注入パイプを位置決めしてセルの充填と密封を行います。プレートの積み込みや積み下ろしが必要な場合、またはパイプを垂直に注入する必要がある場合、コントローラーが電動シリンダーを起動し、伸縮ロッドが作業プレートを移動させます。
主張される利点
| 利点 | 担当メカニズム |
|---|---|
| より高い密封効率 | 位置センサーがバッテリーを特定し、その後、注入パイプが3方向に駆動されることで、手動での位置合わせなしに充填と密封が行われる |
| 実用性の向上 | 電動シリンダーが作業プレートを昇降させ、積み込み・積み下ろしおよび双方向の垂直注入を可能にします |
| 安定したプレート移動 | 連結パイプと締まりばめされたスプリングロッドに加え、第3クロスビーム上のスライドブロックとスライドレール |
手動の供給・スタンプ封止との比較
従来のプロセスでは、バッテリーを手作業で供給し、スタンプ動作で封止しており、オペレーターがすべてのサイクルに関与していました。この特許は、そのリズムをモーター駆動による位置決めと作動に置き換えるものです。
| 寸法 | 従来のアプローチ | 本特許の設計 |
|---|---|---|
| セルの位置決め | オペレーターがすべてのセルを封止ステーションに合わせる | 位置センサーがバッテリーを自動的に特定 |
| 充填および封止 | オペレーターによる手動スタンプ | 3つのモーターとリードスクリュー軸が、注入パイプを3方向に駆動 |
| 積み込み | 固定された作業プレート、アクセスが困難 | 電動シリンダーが作業プレートを昇降させ、積み込みと積み下ろしを行う |
この技術の現在の用途
CN215451488Uは、TOBのバッテリー封止および電解液充填装置で使用される位置決め・充填アーキテクチャを対象としています。セルを検知し、ヘッドを3軸で移動させ、充填および封止を行います。これこそが、生産用封止ステーションがすべてのセルに対して確実に繰り返さなければならないシーケンスです。
関連機器のお問い合わせ:見積もりを依頼する
よくある質問
特許CN215451488Uは何を対象としていますか?
これは、バッテリー生産用のバッテリー封止機を対象としており、3つの電気モーターが積み重ねられたクロスビーム上の3つのリードスクリューを駆動し、連結フレームとその注入パイプを前後、左右、上下方向に移動させます。位置センサーが作業プレートのクランプ穴にあるバッテリーを特定し、コントローラーが注入パイプを駆動してセルを充填・封止します。
なぜバッテリー生産において手動封止が問題なのですか?
明細書によると、従来技術では手動の供給とスタンプによってバッテリーを封止しており、これが封止効率を低下させていました。封止はリチウムバッテリー生産における重要な工程であるため、その手動のリズムがライン全体の生産量を制限しています。
機械はどのようにして封止液を注入する場所を認識するのですか?
注入パイプの制限リングの後ろにある位置センサーが、作業プレートのクランプ穴に置かれたバッテリーを認識し、コントローラーに信号を送ります。その後、コントローラーが3つのモーターを順番に始動させ、注入パイプが3方向の正しい位置に到達してから充填と封止を行います。
作業プレートの下にある電動シリンダーは何をしますか?
作業プレートの下面に取り付けられた伸縮ロッドを駆動し、積み込みと積み下ろしのためにプレートを昇降させ、双方向の垂直注入を可能にします。連結パイプと締まりばめされたスプリングロッドが、プレートの動きを安定させます。
特許CN215451488Uの所有者は誰ですか?
TOB NEW ENERGYがこの付与された実用新案を保有しています。同社の登録中国法人名義で出願されており、Huang Zhengyao(Dany Huang)とChen Lucai(Tobey Chen)が共同発明者です。
特許CN215451488Uは現在も有効ですか?
はい。有効であり、2021年9月1日に出願され、2031年9月1日に満了予定です。
完全な明細書および図面:Google PatentsのCN215451488U
 購読する